
Oberflächenfehler
Kratzer, Dellen, Flecken, Risse und Porosität an der Oberfläche. In der Regel eine 2D-Kamera mit schräger oder Dunkelfeldbeleuchtung, die Strukturen sichtbar macht.
Menschliche Prüfer übersehen Fehler und sortieren Gutteile aus, und Werke finden kaum genug Personal dafür. Hier lesen Sie, was die Forschung über manuelle, regelbasierte und KI-gestützte Prüfung sagt, welche Bildgebung welche Fehler erkennt und was nötig ist, um ein Vision-Modell an einer echten Linie einzusetzen.
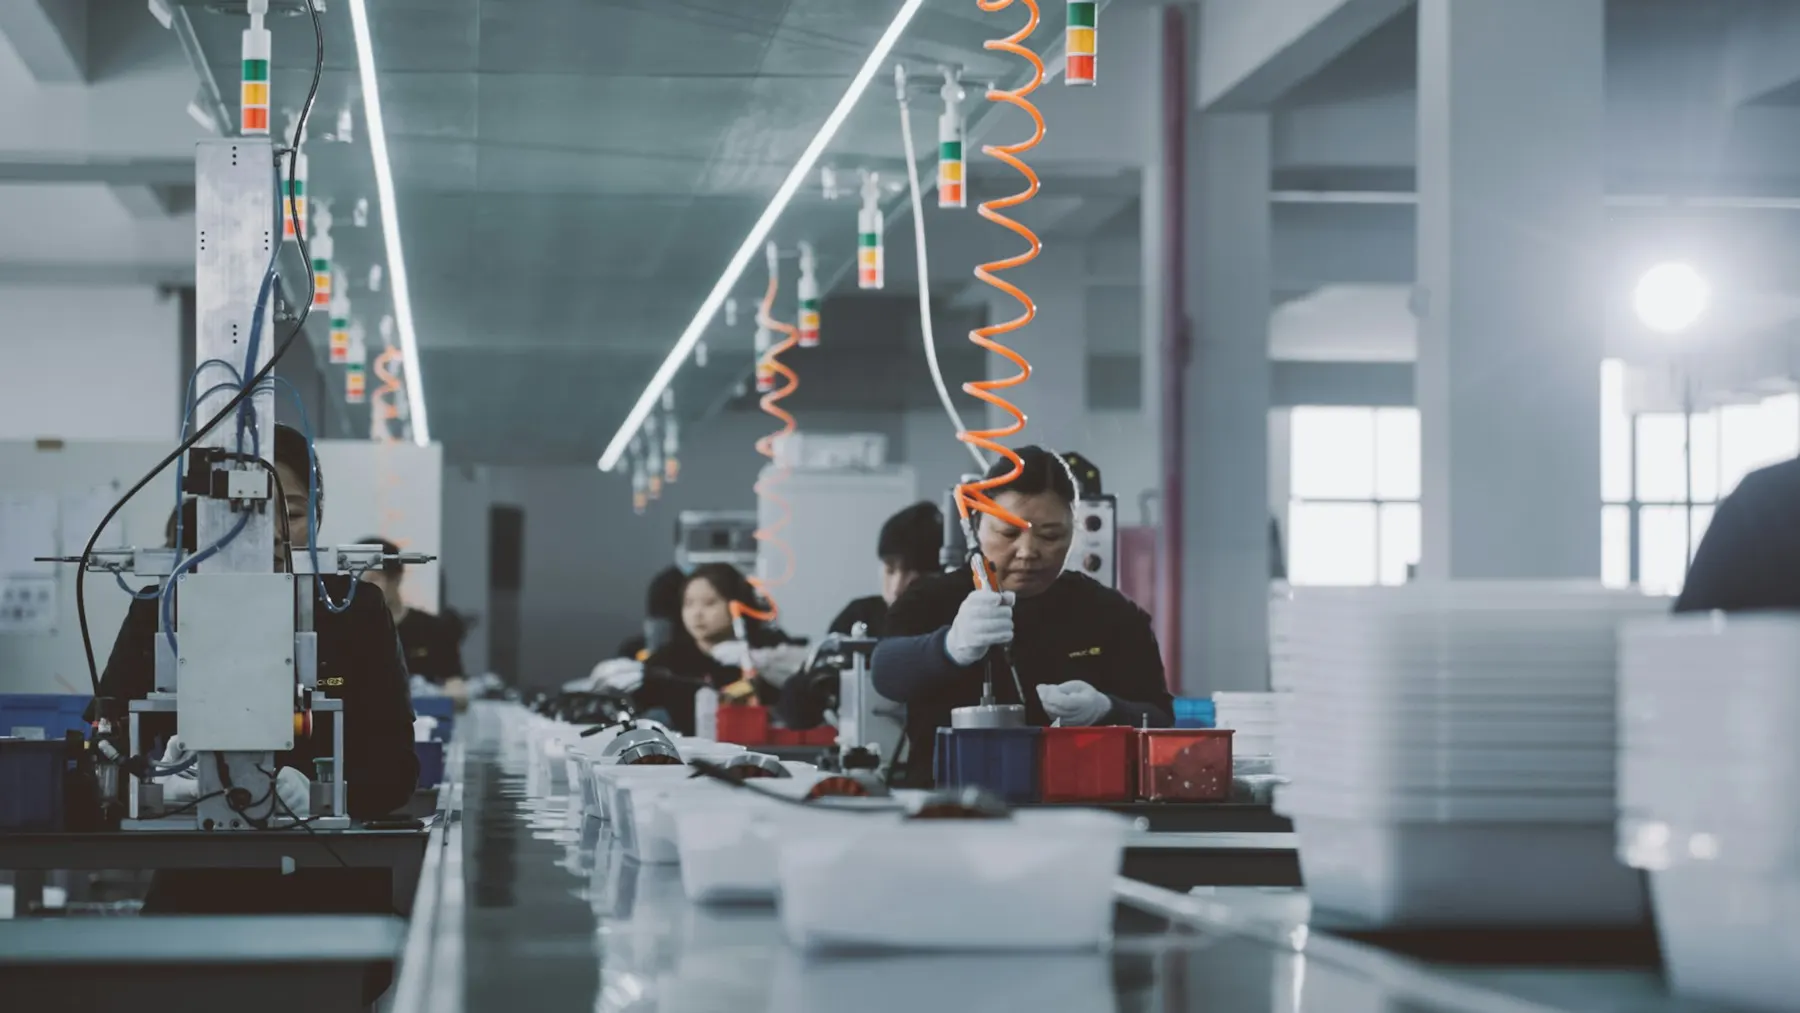
Deloittes 2025 Smart Manufacturing Survey unter 600 Führungskräften großer US-Hersteller zeigt: KI wechselt vom Pilotprojekt in die Produktion, Bildverarbeitungssysteme stehen weit oben auf der Investitionsliste, und die Personalsuche bleibt schwierig.
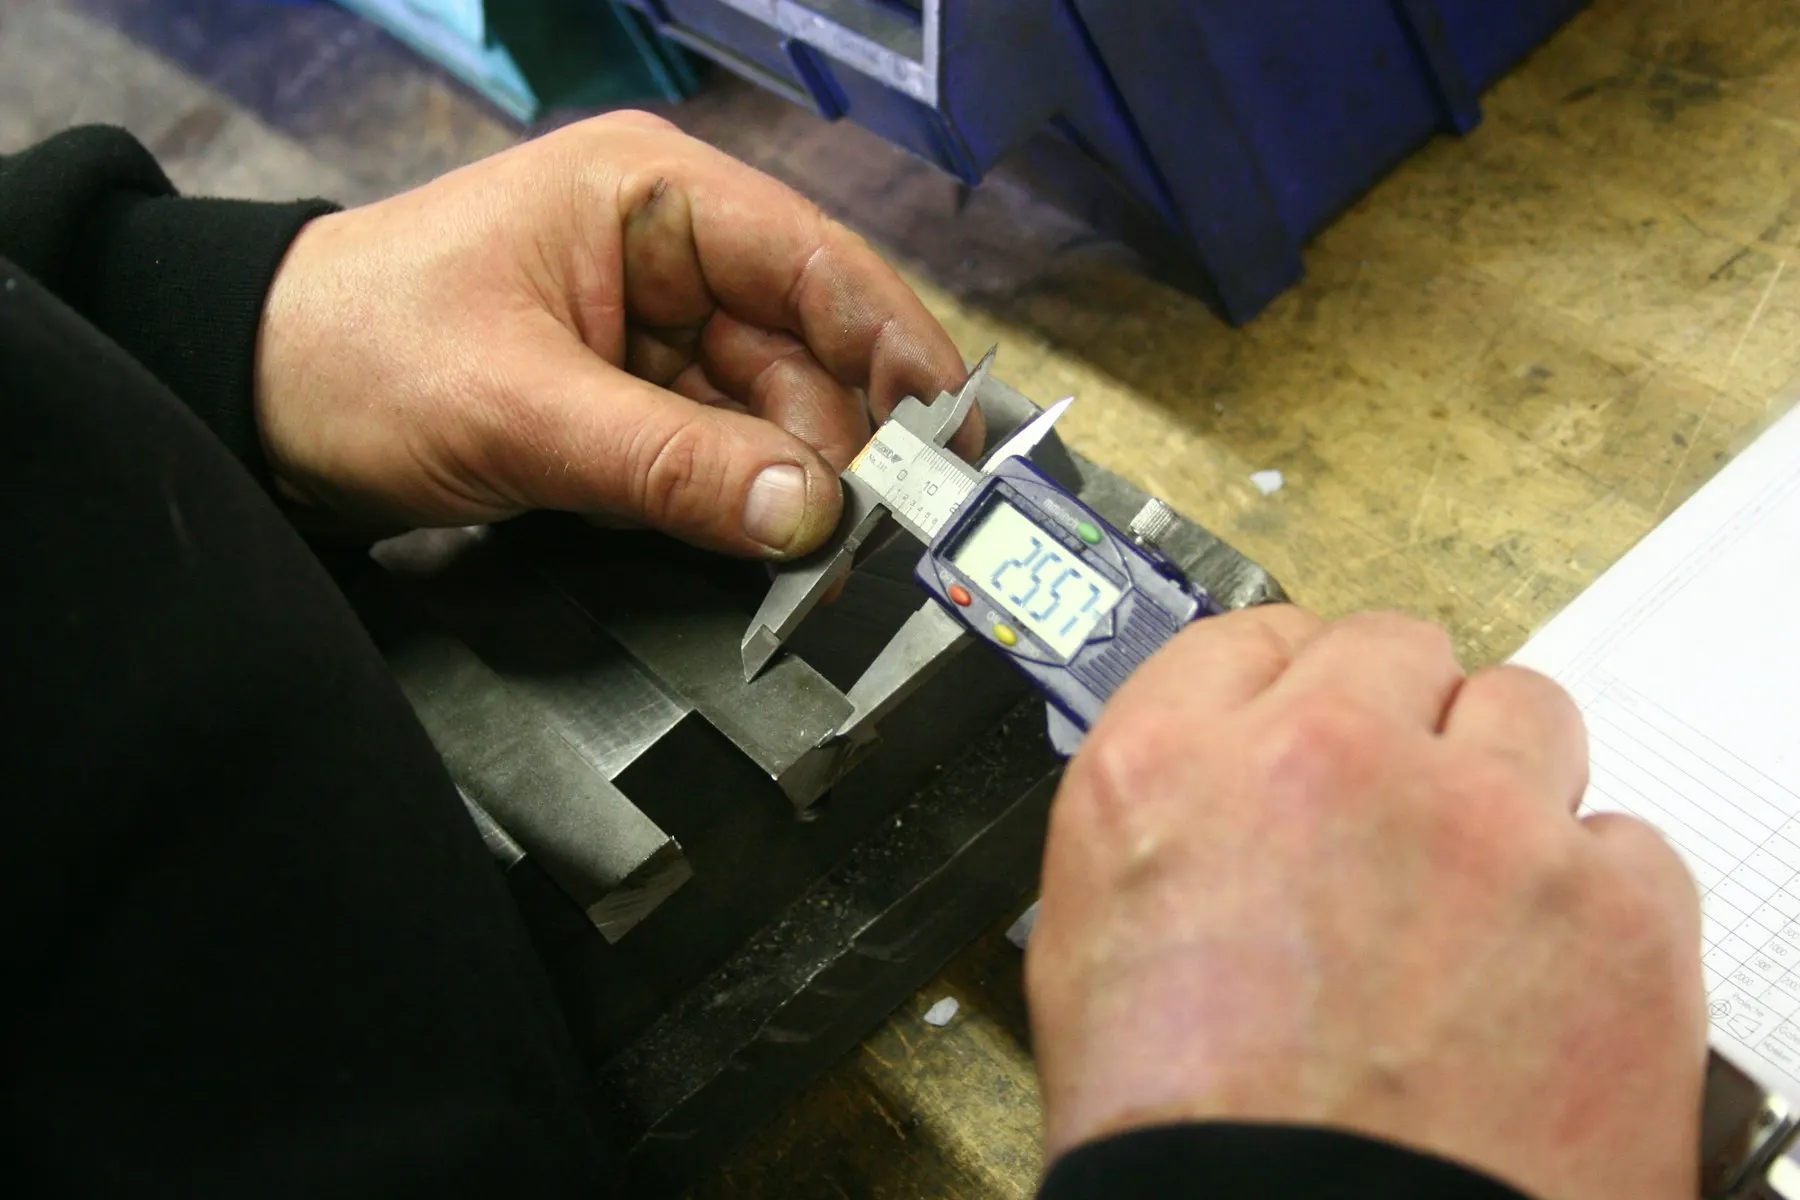
Manuelle Prüfung hängt davon ab, wer Schicht hat, wie müde die Person ist und wie sie jeden Fehler bewertet.
In der Praxis kann dasselbe Teil bei einem Prüfer durchgehen und beim nächsten durchfallen, und die Ergebnisse verschieben sich im Laufe einer langen Schicht. Stichproben statt Vollprüfung hinterlassen Lücken, und Prüfer benennen denselben Fehler oft unterschiedlich.
Wenn bis 2033 voraussichtlich 1,9 Millionen Stellen in der Fertigung unbesetzt bleiben, ist mehr Personal selten die Lösung. Wer die Prüfung auf Kameras und Modelle verlagert, prüft weiterhin jedes Teil und macht jede Entscheidung zu nachvollziehbaren Daten.
Nach unserer Erfahrung landen die meisten Linien bei einer Kombination: Messungen bleiben bei Regeln, kosmetische und variable Fehler übernimmt die KI, und Anomalieerkennung bringt ein Projekt in Gang, bevor genug Fehlerbeispiele vorliegen.
| Regelbasierte Bildverarbeitung | Überwachtes Deep Learning | Anomalieerkennung | |
|---|---|---|---|
| Trainingsdaten | Keine. Ingenieure stellen Schwellenwerte, Vorlagen und Messungen ein. | Gelabelte Beispiele jedes Fehlertyps sowie Gutteile. | Nur Bilder von Gutteilen. |
| Am besten geeignet für | Vermessung, Anwesenheitsprüfung und Code-Lesen bei kontrolliertem Licht. | Bestimmung des Fehlertyps auf variablen Oberflächen wie Gussteilen, Holz und Textilien. | Erkennen bisher unbekannter Fehlertypen mit wenig Labeling-Aufwand. |
| Grenzen | Versagt, wenn Textur, Beleuchtung oder Teilelage schwanken. Jeder neue Fehler erfordert neue Regeln. | Fehler sind selten, daher ist das Labeling langsam und teuer. Übersieht Fehlertypen, die im Training fehlten. | Erkennt, dass ein Teil abweicht, aber nicht, was falsch ist. Mehr Fehlalarme bei natürlich variierenden Teilen. |
| Die richtige Wahl, wenn | Teil und Beleuchtung stabil sind und die Prüfung geometrisch ist. | Sie genug gelabelte Beispiele jedes Fehlertyps sammeln können. | Fehler selten oder unvorhersehbar sind und Sie schnell starten müssen. |
Kratzer, Dellen, Flecken, Risse und Porosität an der Oberfläche. In der Regel eine 2D-Kamera mit schräger oder Dunkelfeldbeleuchtung, die Strukturen sichtbar macht.
Falsche Größe, Form, Ebenheit oder Position. 3D-Sensoren oder kalibrierte 2D-Kameras, oft mit Regeln statt mit KI geprüft.
Fehlende, zusätzliche oder falsch platzierte Bauteile, falsche Ausrichtung und lose Steckverbinder. Eine 2D-Kamera an jeder Montagestation.
Lunker, Einschlüsse, Porosität und innere Risse, die keine Kamera von außen sieht. Röntgen- oder CT-Prüfung.
Farbtonabweichungen, Beschichtungsfehler und Druckqualität. Farbkameras mit diffuser, stabiler Beleuchtung und regelmäßiger Kalibrierung.
Schwache Schweißnähte, undichte Siegelnähte und überhitzte Bauteile. Wärmebildkameras, oft kombiniert mit Prozessdaten der Linie.
Über die Genauigkeit entscheidet meist schon die Bildaufnahme, noch vor dem Modell. Das sind die wichtigsten Optionen und ihre Stärken.
| Bildgebung | Was sie erfasst | Typischer Einsatz |
|---|---|---|
| 2D-Flächenkamera | Ein vollständiges Bild eines Teils zu einem Zeitpunkt | Einzelteile, Montageprüfung, Etiketten und Oberflächenfehler |
| Zeilenkamera | Jeweils eine Pixelzeile, zusammengesetzt, während sich das Material bewegt | Endlosmaterial wie Blech, Folie, Papier, Textilien und Bahnware |
| 3D-Sensor | Höhe und Form, per Lasertriangulation oder strukturiertem Licht | Maße, Ebenheit, Dellen, Schweißraupen und Volumen |
| Röntgen oder CT | Das Innere eines Teils | Gussteile, Schweißnähte, Elektronik und versiegelte Verpackungen |
| Wärmebildkamera | Wärmemuster | Siegelnähte, Schweißnähte, elektrische Fehler und Prozessüberwachung |
Die Beleuchtung ist so wichtig wie die Kamera. Diffuses Licht eignet sich für glänzende Teile, Dunkelfeldlicht zeigt Kratzer und Strukturen, Durchlicht zeigt Konturen und Bohrungen.
Unsere Sicht
Erfolgreiche Projekte wählen einen teuren Fehler an einer Linie, messen, was die Prüfung heute übersieht, und testen ein Modell mit echten Bildern im Schattenbetrieb. Ein solcher Pilot beantwortet die entscheidenden Fragen – übersehene Fehler, Pseudoausschuss und Taktzeit – in Wochen statt erst nach einem werksweiten Rollout.
Das Global Lighthouse Network des World Economic Forum zeichnet Fabriken aus, die fortschrittliche Technologien in großem Maßstab einsetzen. Im Jahrgang 2025 meldeten mehrere Standorte durch ihre Digitalprogramme deutlich weniger Fehler.
Selbst gemeldete Ergebnisse aus Programmen mit vielen Anwendungsfällen, nicht allein aus der Bildprüfung. Das Programm von CITIC Dicastal umfasst ein KI-Bildprüfsystem neben Algorithmen für Guss, Bearbeitung und Prozesssteuerung.
| Guizhou Tyre, Guiyang | 57% |
|---|---|
| Valeo-Frontkamerawerk, Shenzhen | 45.9% |
| Foshan Haitian Flavouring & Food | 39.1% |
| Beijing Shougang Cold Rolling | 35% |
| CITIC Dicastal, Marokko | 31.1% |
Haben Sie Bilder Ihrer Teile?
Senden Sie uns Muster von Gut- und Schlechtteilen. Wir prüfen, was ein KI-Modell an Ihrer Linie erkennen kann, bevor Sie Hardware kaufen.
Über die Genauigkeit entscheidet meist, was vor dem Modell passiert: Kamera, Beleuchtung und Labels.
Fehlerkatalog, Abnahmekriterien und Liniengeschwindigkeit festlegen und die heutigen Raten für übersehene Fehler und Pseudoausschuss als Ausgangswert messen.
Grenzmuster und bekannte Fehler sammeln und prüfen, ob sich Ihre Prüfer einig sind, was als Fehler gilt.
Kamera, Optik, Beleuchtung und Triggerung wählen, dann zuerst Gutteile und Fehler erfassen, sobald sie auftreten.
Übersehene Fehler und Pseudoausschuss auf zurückgehaltenen Bildern ausweisen und über Schichten, Chargen und Lichtänderungen hinweg validieren.
Inferenz am Edge in Taktzeit ausführen, Ausschleussignale an die SPS senden und Bilder und Ergebnisse zur Rückverfolgbarkeit in MES oder QMS speichern.
Parallel zu menschlichen Prüfern betreiben, bis die Ergebnisse stabil sind, dann umstellen und neu trainieren, wenn sich Produkte, Lieferanten oder Fehlertypen ändern.
Mit Anomalieerkennung auf Basis von Gutteilen beginnen und ein überwachtes Modell ergänzen, sobald sich gelabelte Fehler ansammeln.
Einen Fehlerkatalog mit Beispielbildern vereinbaren und vor dem Training prüfen, ob die Prüfer dieselben Teile gleich bewerten.
Zuerst die Bildgebung optimieren: gekapselte, kontrollierte Beleuchtung, gleichbleibende Teilezuführung, Reinigungsroutinen und Validierung über Schichten und Chargen.
Ergebnisse überwachen, Prüfern die Möglichkeit lassen, Entscheidungen zu übersteuern, und neu trainieren, wenn sich Produkte, Lieferanten oder Fehlertypen ändern.
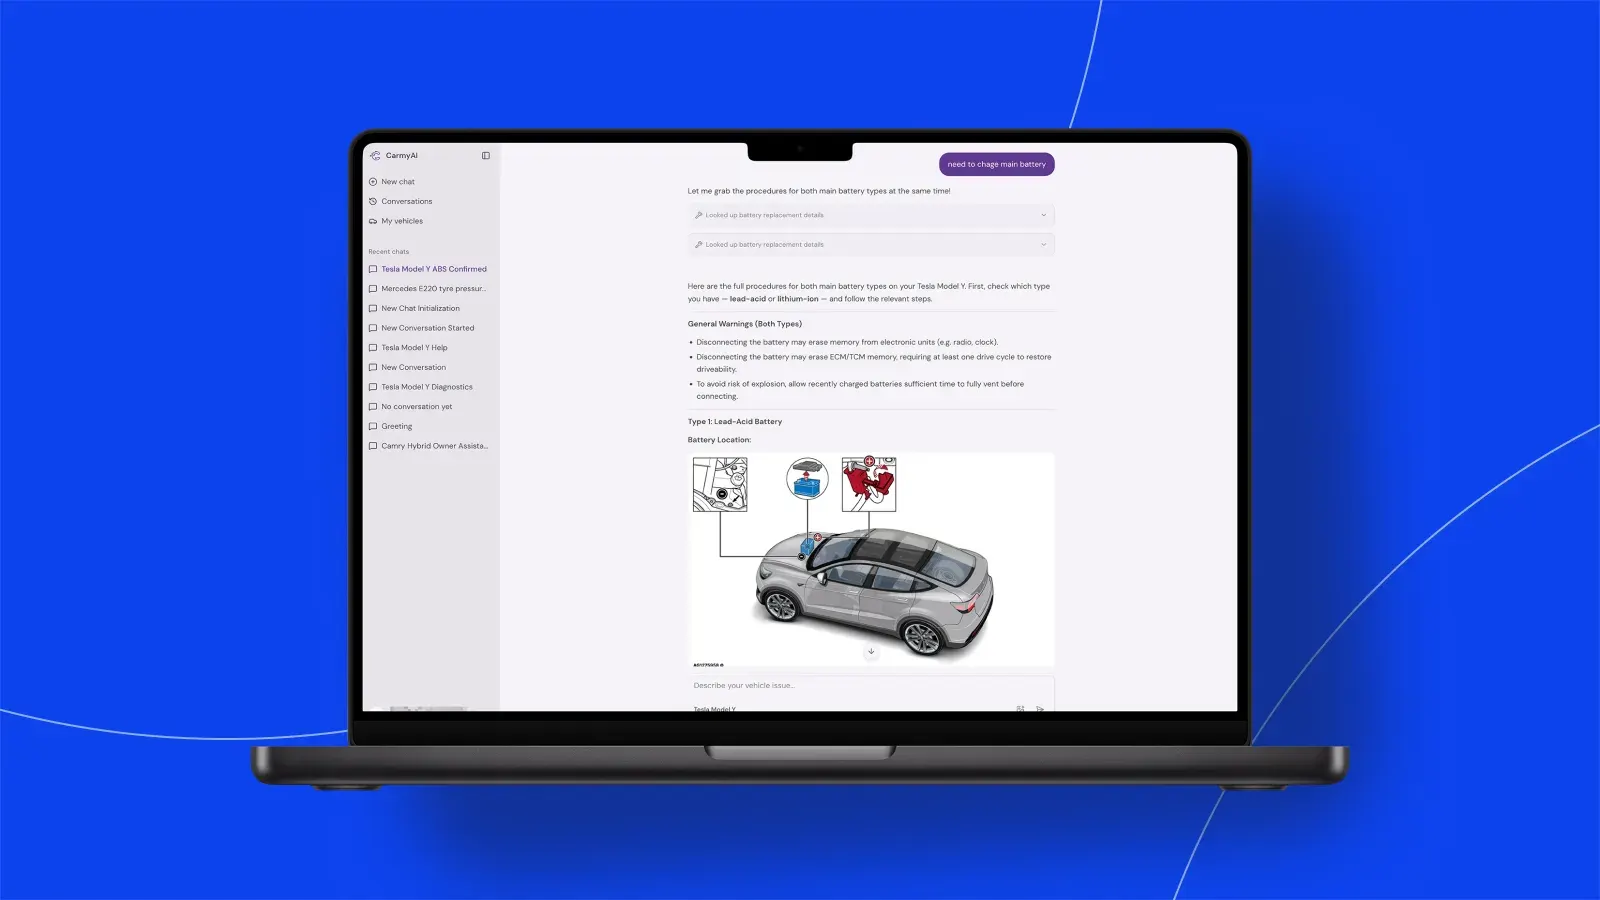
Kein Projekt zur Sichtprüfung, aber es zeigt, wie wir KI entwickeln, die Fehler anhand von Fotos, Codes und Beschreibungen diagnostiziert.
24 spezialisierte Diagnosewerkzeuge
Wir haben einen virtuellen Mechaniker entwickelt, der aus einer Symptombeschreibung, einem Fehlercode oder einem Foto eine Diagnose, eine Kostenschätzung und nächste Schritte erstellt – gestützt auf echte Reparaturdaten.
Quellen
Erzählen Sie uns von Ihren Teilen, Fehlern und Ihrer aktuellen Prüfung. Wir melden uns mit dem passenden Ansatz und dem, was ein Pilot erfordern würde.